SOLIDWORKS Robot programlama, endüstriyel robotların veya cobotların belirli görevleri güvenli, verimli ve hatasız şekilde yerine getirebilmesi için; hareketlerinin, görev sıralarının, çalışma parametrelerinin ve süreç etkileşimlerinin dijital ortamda tanımlanması, simüle edilmesi, doğrulanması ve optimize edilmesi sağlayan çevrimdışı robot programlama uygulamasıdır.
Bu yaklaşım sayesinde robot uygulamaları fiziksel devreye alma aşamasından önce sanal ortamda test edilebilir; olası erişim, çarpışma, yerleşim ve çevrim süresi problemleri önceden tespit edilerek üretim süreçlerinde hız, kalite ve operasyonel süreklilik sağlanır.
Peki Robot Programmer ile ne tarz operasyonlar oluşturabilmekteyiz.
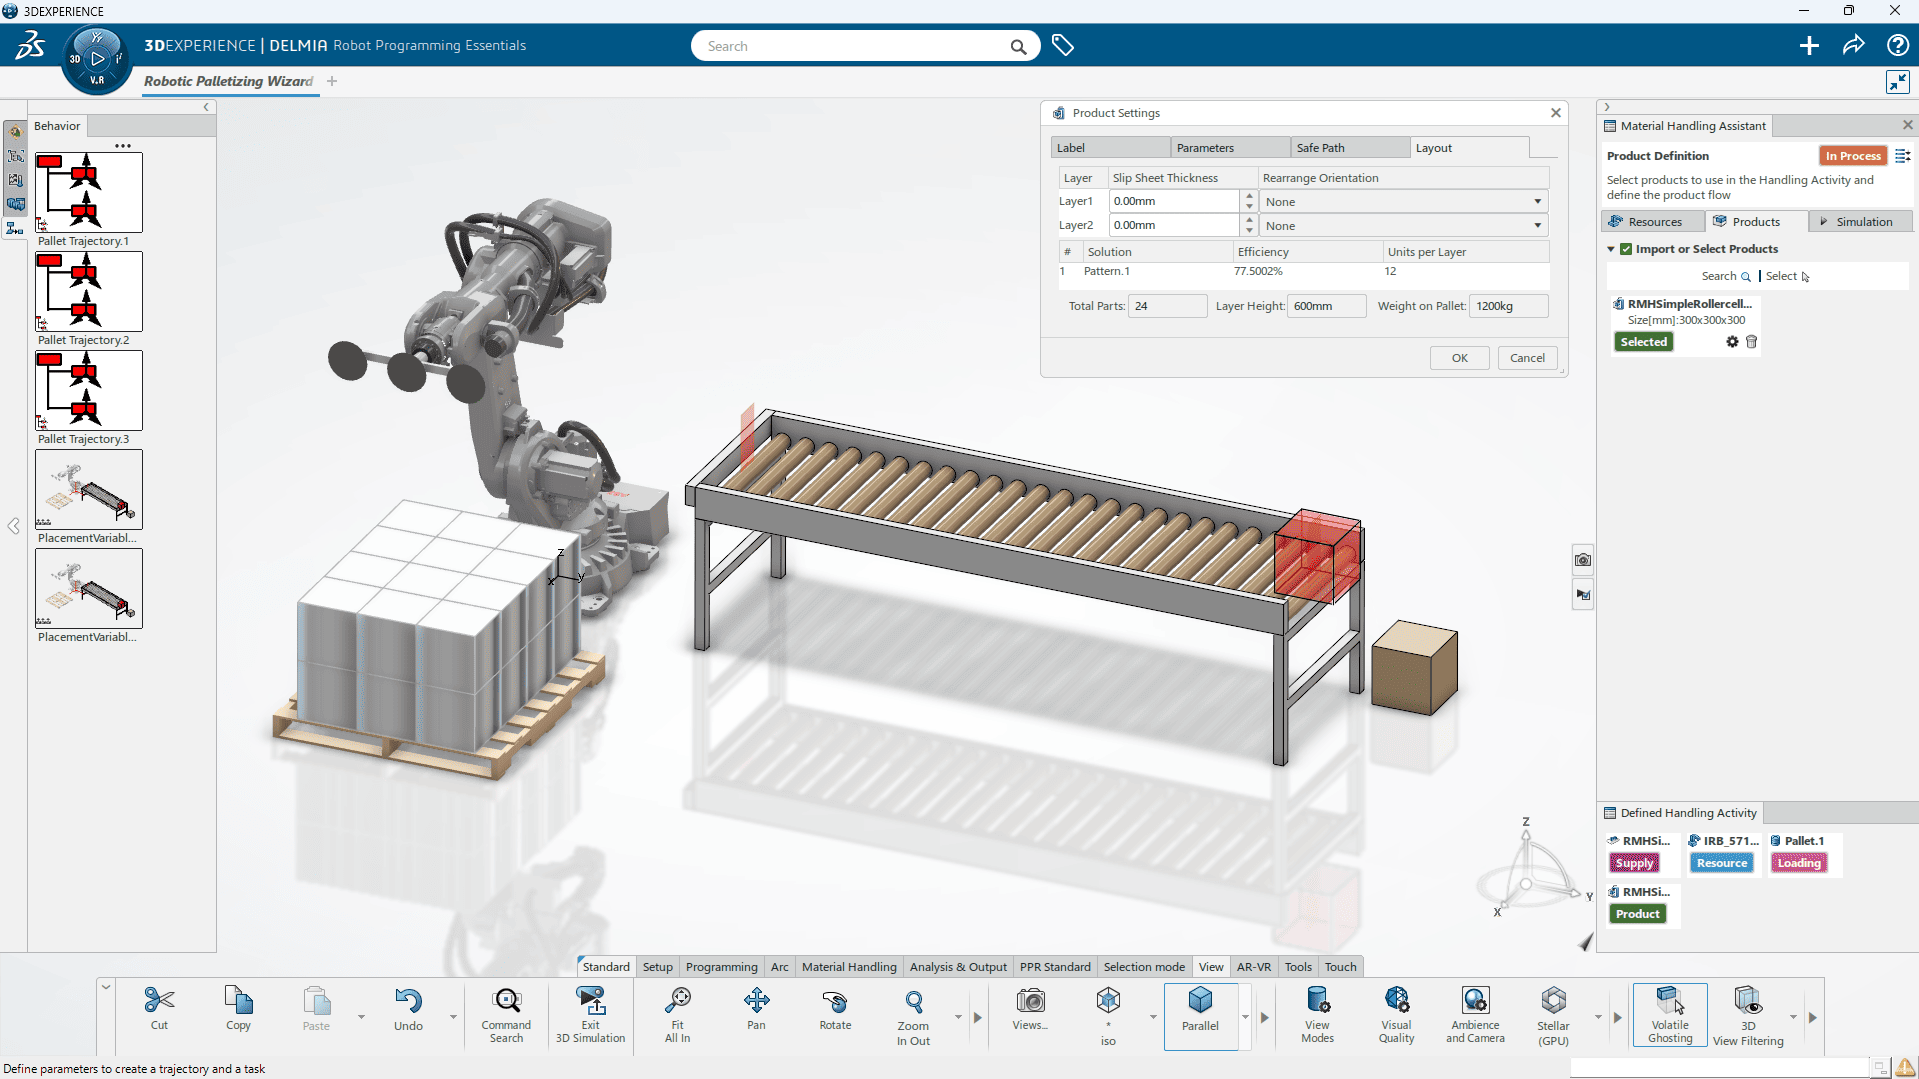
İlk oprasyonumuz Pick and Place dediğimiz bir parçayı bir noktadan başka bir noktaya taşıma operasyonu.
Pick and Place gibi taşıma operasyonlarını yalnızca programlanmakla kalmaz, aynı zamanda çevrim süresi, optimum taşıma noktaları ve hareket verimliliği açısından da analiz edilerek en uygun robot hareketlerini belirler ve Robot markası fark etmeksizin robotunuza en uygun çıktıyı vererek çevrim dışı programlanmasına olanak tanır.

İkinci operasyonumuz ise Robotlu Kaynak
Robotik kaynak uygulamalarında manuel programlama hem zaman alıcı hem de yüksek düzeyde teknik uzmanlık gerektiren bir yöntemdir. Bu nedenle, uygulamanın doğru ve verimli şekilde devreye alınabilmesi için ilgili robot markasının programlama diline hâkim uzman bir operatörün sürece dahil olması gerekmektedir. Bu da operatöre bağımlılığı artırmaktadır.
Ancak SOLIDWORKS Robot Programmer ile bu sorunu çevrim dışı programlama ile ortadan kaldırabilirsiniz.
Bire bir dijital ikiz ile programlama yaparak tüm çevre bileşenlerini (Pozisyoner, çit vb.) dijital ikizinize entegre edebilirsiniz.

Robot Programmer rolü sayesinde, onlarca farklı markaya ait binlerce robot tek bir platform altında çevrimdışı (offline programming) olarak programlanabilmektedir. Böylece kullanıcılar, robotlarına uygun çıktı dosyalarını oluşturarak sistemlerini doğru çevrim süresi ve optimize edilmiş hareket senaryoları ile programlayabilir.
Bu yaklaşım sayesinde;
- Belirli bir robot markasına özgü uzman personele olan bağımlılık azalır,
- Birden fazla robot markasının farklı programlama altyapılarını ayrı ayrı öğrenme ihtiyacı ortadan kalkar,
- Programlama süreçleri standartlaşır,
- Devreye alma süresi kısalır ve operasyonel verimlilik artar,
- Farklı marka robotların tek bir kinematik ve programlama altyapısı altında yönetilmesini sağlar,
Platform üzerinde, sektörde yaygın olarak kullanılan birçok robot markasına ait binlerce hazır model kullanımınıza sunulmaktadır. Bu sayede robotların kinematik yapılarını sıfırdan oluşturmanıza gerek kalmadan, mevcut modeller üzerinden hızlı ve verimli bir şekilde çalışma gerçekleştirebilirsiniz.